Heim Joints erzeugen neither Anti-Squat noch Anti-Dive – sie erhalten sie. Anti-Squat und Anti-Dive sind geometrische Eigenschaften, die in der Lage der Anlenkpunkte eines Fahrwerksglieds relativ zu Rad und Schwerpunkt stecken. Die Aufgabe des Heim Joints ist, diese Geometrie unter Last exakt da zu halten, wo sie konstruiert wurde – damit der auf dem Papier berechnete Anti-Squat-/Anti-Dive-Wert auch in dem Moment stimmt, in dem der Reifen unter Beschleunigung oder Bremsung wirklich hart belastet wird.
Was Anti-Squat und Anti-Dive tatsächlich sind
Bei Beschleunigung will die Masse eines Fahrzeugs um den Schwerpunkt nach hinten kippen – das Heck will einfedern (Squat) und die Front sich heben. Beim Bremsen passiert das Gegenteil: Die Front will einfedern (Dive). Die Anti-Squat- und Anti-Dive-Geometrie nutzt den Winkel der Fahrwerkslenker selbst – nicht die Federsteifigkeit –, um dieser Drehung zu widerstehen, indem sie einen Teil der Längskraft des Reifens vertikal durch den Lenker leitet, statt alles die Feder zusammendrücken zu lassen.
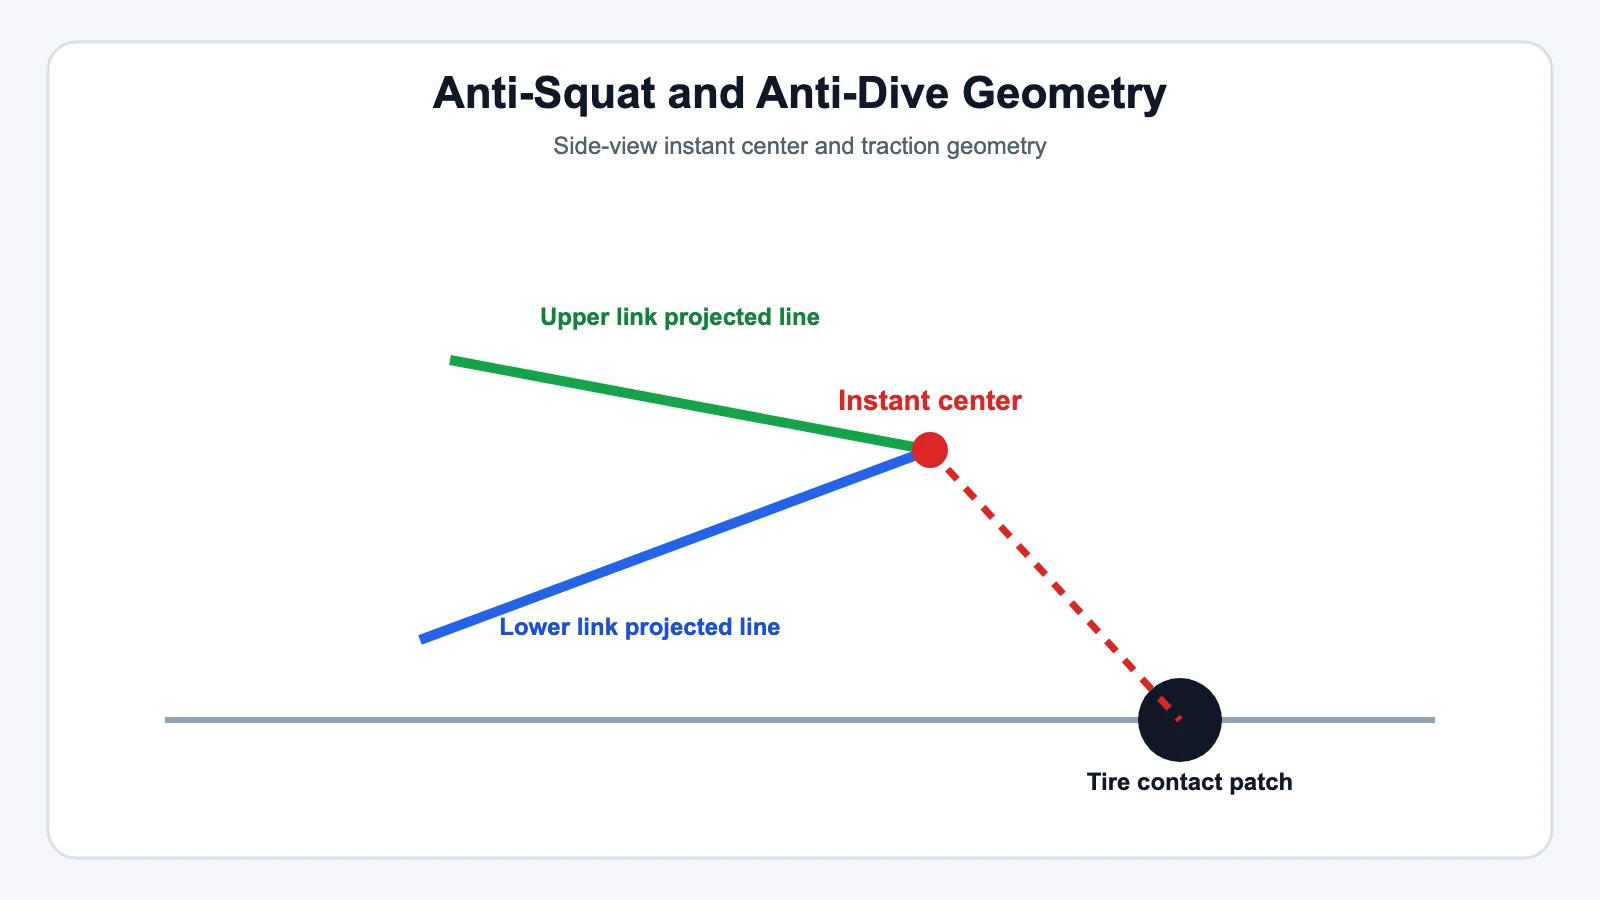
Die Geometrie wird vom Momentanpol jedes Lenkers bestimmt: Verlängern Sie die Mittellinien von oberem und unterem Querlenker (oder bei einem 3-Link/4-Link der relevanten Lenker) nach hinten bis zum Schnittpunkt – dieser Schnittpunkt ist der Momentanpol. Eine Linie von diesem Momentanpol zur Reifenaufstandsfläche legt den Winkel fest, der bestimmt, wie viel Prozent Anti-Squat (oder Anti-Dive) die Aufhängung hat. Bei 100 % Anti-Squat federt die Hinterachse bei Beschleunigung theoretisch überhaupt nicht ein; niedrigere Prozentsätze lassen zunehmend mehr Squat zu.
Wo das Heim-Gelenk ins Spiel kommt
Ein Heim-Gelenk legt diese Geometrie nicht von selbst fest – das tun die Montagepunkte des Querlenkers. Was das Heim-Gelenk kontrolliert, ist, ob diese Geometrie tatsächlich hält, sobald die reale Last wirkt.
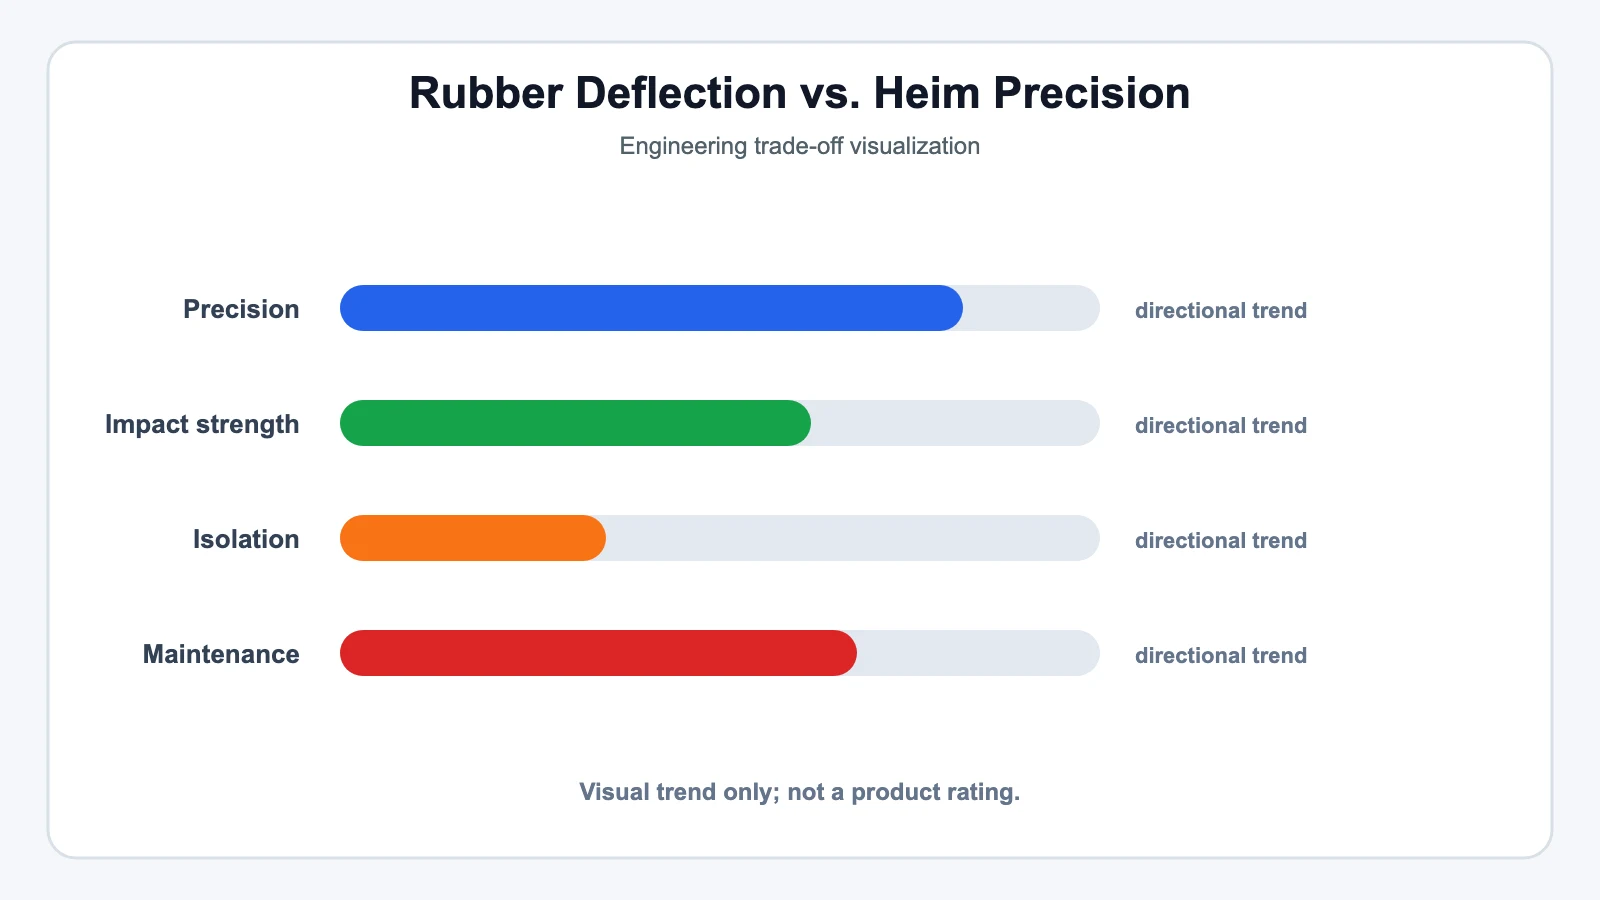
Eine Gummi- oder Polyurethanbuchse an einem Querlenker-Montagepunkt verformt sich unter Last – oft um einige Millimeter bei hartem Beschleunigen oder starkem Bremsen. Diese Verformung verschiebt die Lage des Momentanpols physisch genau in dem Moment, in dem das Fahrzeug Leistung auf die Straße bringen oder Geschwindigkeit abbauen will, was bedeutet, dass der Anti-Squat- bzw. Anti-Dive-Prozentsatz, für den Sie ausgelegt haben, nicht der ist, den Sie tatsächlich bekommen, wenn es am meisten darauf ankommt.
Ein Heim-Gelenk, als starre, nahezu spielfreie Metall-auf-Metall-Verbindung (oder Metall auf PTFE-Laufschicht), verformt sich bei derselben Last nicht nennenswert. Der Momentanpol bleibt, wo er konstruiert wurde, sodass der dynamische Anti-Squat-/Anti-Dive-Prozentsatz bei hartem Einsatz der statischen Berechnung deutlich genauer folgt. Das ist der eigentliche Mechanismus hinter „Heim-Gelenke verbessern die Traktion“: nicht durch das Erzeugen von Kraft, sondern dadurch, dass die Lenkergeometrie unter Last nicht von ihrer Konstruktionsabsicht abdriften darf.
| Gummi-/Polyurethanbuchse | Heim-Gelenk | |
|---|---|---|
| Verformung unter hoher Last | Mehrere Millimeter, lastabhängig | Nahezu null |
| Momentanpol-Stabilität bei Beschleunigung/Bremsung | Wandert dynamisch | Bleibt in der Konstruktionsposition |
| Anti-Squat-/Anti-Dive-Prozentsatz unter realer Last | Kann von der statischen Berechnung abweichen | Folgt der statischen Berechnung eng |
| Zielkonflikt beim Fahrkomfort | Absorbiert Härte, leiser | Überträgt mehr Fahrbahneinwirkung, keine Dämpfung |
Warum auch die Einstellbarkeit zählt
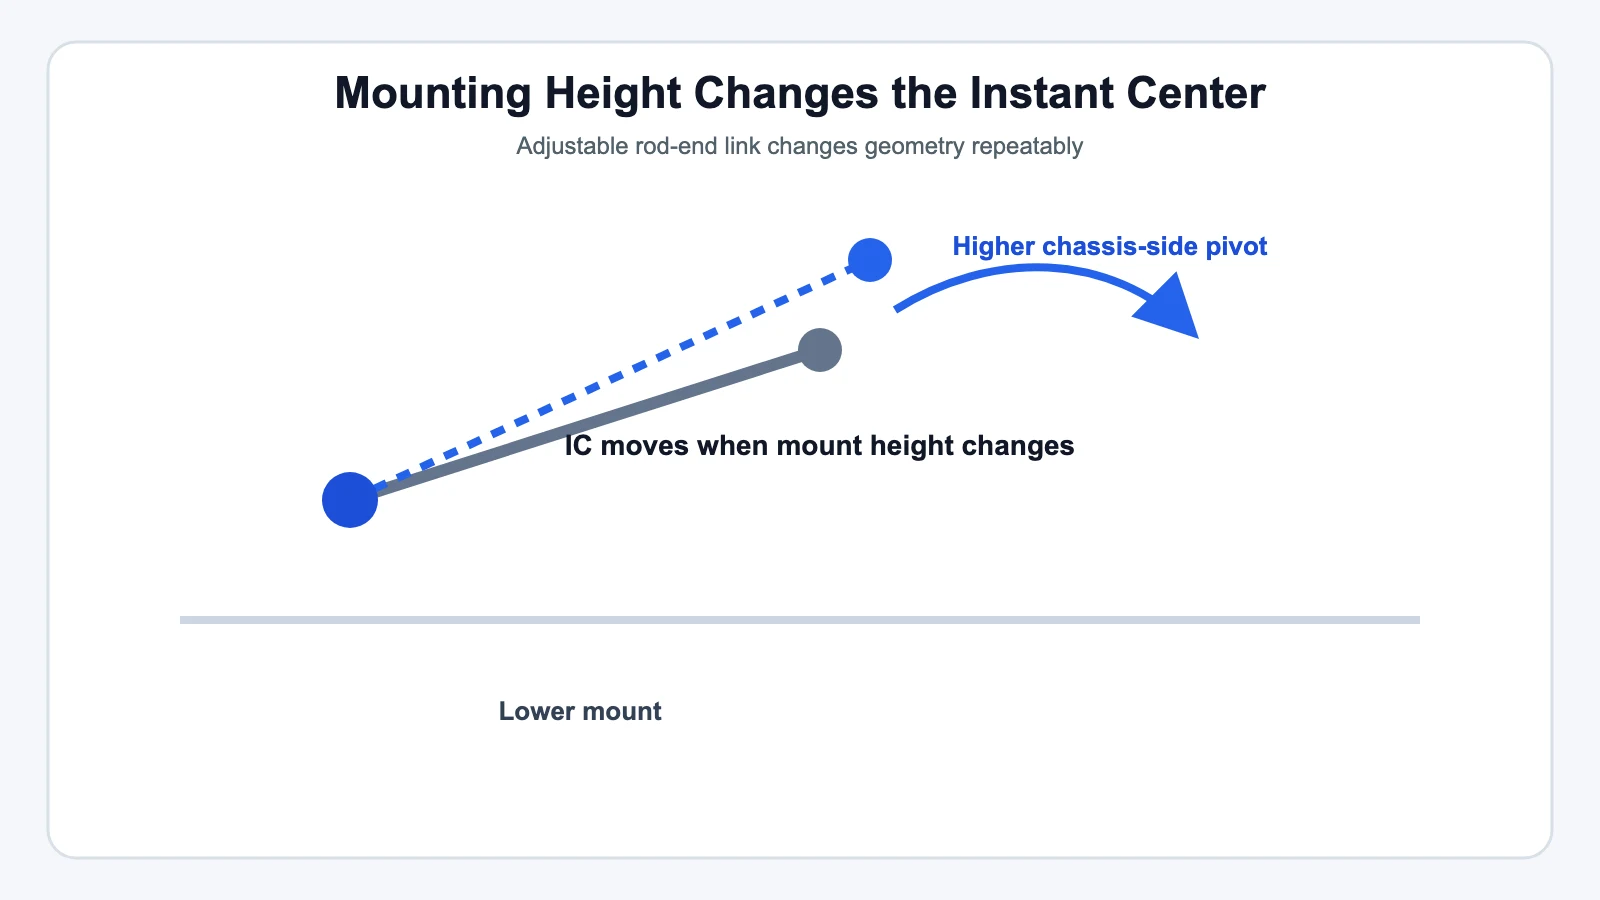
Weil ein mit Heim-Gelenk ausgestatteter Lenker typischerweise Gewinde hat und einstellbar ist, ändert eine Änderung der Montagehöhe des Gelenks am Fahrgestellende den Winkel des Querlenkers – was den Momentanpol verlegt, was die Richtung ändert, in der die Längskraft des Reifens durch den Lenker abgestützt wird, was den resultierenden Anti-Squat-/Anti-Dive-Prozentsatz verändert. Das ist ein echtes Abstimmwerkzeug: Ein Konstrukteur oder Rennfahrer kann durch Anpassen der Heim-Gelenkhöhe mehr oder weniger Anti-Squat einstellen, ohne Federn oder Dämpfer zu ändern. Ein fester, gummigelagerter Lenker bietet diese Einstellung nicht, ohne den physischen Querlenker zu wechseln.
Was diese Seite nicht behauptet
Es gibt kein universelles Anti-Squat-/Anti-Dive-Ziel für jeden Straßen-, Renn- oder Offroad-Build. Der richtige Wert hängt von Radstand, Schwerpunkthöhe und Link-Geometrie ab – für das tatsächliche Chassis berechnen statt einen generischen Prozentsatz anzuwenden.
Weitere Artikel: Heim Joint vs. Johnny Joint: was ist besser für Rock Crawling? · Präzisionsansprache: warum Heims Standard-Kugelgelenke in der Lenkung schlagen