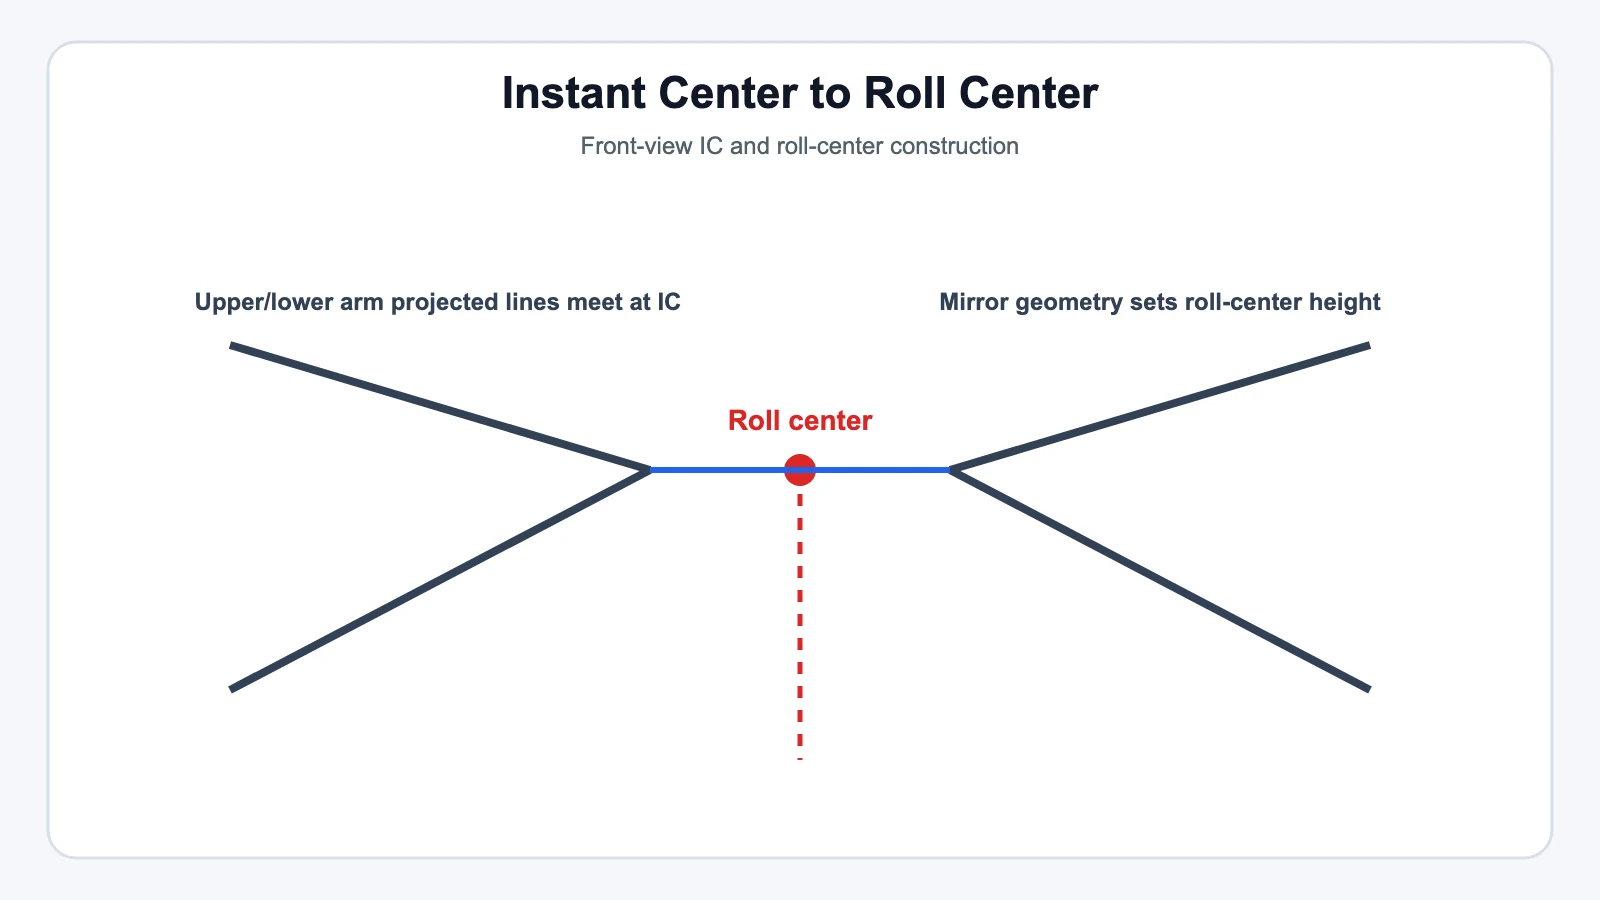
Ein Momentanpol (IC) ist der Punkt, an dem sich die Mittellinien von oberem und unterem Querlenker einer Aufhängung schneiden – der virtuelle Drehpunkt, um den sich das Rad in diesem konkreten Moment des Federwegs dreht. Ein Wankzentrum (RC) wird daraus abgeleitet: Man zieht eine Linie vom IC zur Reifenaufstandsfläche, und wo diese Linie die Fahrzeugmittellinie kreuzt, liegt das Wankzentrum. Beide Punkte wandern, wenn die Aufhängung arbeitet.
Wenn Sie Lenkeraufhängungen mit Gelenkköpfen spezifizieren oder abstimmen – Dreilenker, Vierlenker, einstellbare Querlenker –, sind diese beiden Punkte die Geometrie, die Sie tatsächlich steuern, ob Sie ausdrücklich darüber nachgedacht haben oder nicht.
Den Momentanpol finden
Bei einer Doppelquerlenker-Aufhängung ist die Konstruktion einfach: Verlängern Sie die Mittellinien von oberem und unterem Querlenker, bis sie sich kreuzen. Dieser Schnittpunkt ist der Momentanpol dieser Fahrzeugseite. Er ist kein physischer Bolzen oder Lager – er ist eine geometrische Konstruktion, die angibt, wie sich die Rad-/Achsschenkel-Baugruppe momentan relativ zum Fahrgestell dreht.
Der IC ist nicht fest. Wenn die Aufhängung ein- oder ausfedert, ändern sich die Querlenkerwinkel und der IC wandert mit – manchmal drastisch. Eine MacPherson-Aufhängung nutzt eine ähnliche Konstruktion (eine Linie senkrecht zur Federbeinachse ersetzt den fehlenden oberen Lenker), und Mehrlenker- sowie Drei-/Vierlenker-Aufhängungen lassen sich auf dieselbe Doppelquerlenker-Logik zurückführen, wenn man weiß, welche Lenker die Arbeit leisten.
Vom Momentanpol zum Wankzentrum
Haben Sie den IC einer Seite, ziehen Sie von ihm eine Linie zur Mitte der Aufstandsfläche dieses Reifens. Tun Sie dasselbe für die Gegenseite. Wo sich die beiden Linien kreuzen – normalerweise auf der Fahrzeugmittellinie, wenn die Aufhängung symmetrisch ist –, liegt das Wankzentrum. Der vertikale Abstand von diesem Punkt zum Boden ist die Wankzentrumshöhe.
Das ist wichtig, weil der vertikale Abstand zwischen Wankzentrum und Fahrzeugschwerpunkt (CG) einen Hebelarm erzeugt – den Wankmomentenarm. Die Kurvenkraft wirkt am CG; die Aufhängung widersteht ihr am RC. Je länger dieser Arm, desto mehr Hebel hat die Kurvenkraft, das Fahrgestell zum Wanken zu bringen, und desto härter müssen Ihre Federn und Stabilisatoren arbeiten, um es zu kontrollieren.
Warum bei der Wankzentrumshöhe nicht „höher ist immer besser“ gilt
Ein höheres Wankzentrum verkürzt den Wankmomentenarm und verringert die Karosserieneigung – das ist intuitiv. Weniger offensichtlich ist, dass ein zu hohes Anheben des RC ein anderes Problem einführt: das Jacking.
Der Ingenieur Huibert Mees (der an den Fahrwerken des Tesla Model S und des Ford GT gearbeitet hat) legt den Mechanismus in einer vielzitierten Erklärung klar dar: Stellen Sie sich die Aufhängung in jedem Augenblick als einen einzigen gedachten Lenker vor, der von der Reifenaufstandsfläche zum Momentanpol läuft. Wenn die Kurvenkraft die Aufstandsfläche nach innen drückt und dieser gedachte Lenker in einem steilen Winkel steht, wird ein Teil dieser Kraft umgeleitet, um den Lenker aufzurichten – was das Fahrgestell an dieser Ecke nach oben drückt, statt nur die Aufhängung zusammenzudrücken. Die Mathematik ist einfache Trigonometrie:
Jacking-Kraft = Kurvenkraft × sin(Winkel der Wankzentrumslinie)
Der klassische reale Ausfallfall ist die Pendelachsen-Hinterachse (Swing-Axle) der frühen VW Käfer und Triumph Spitfire – eine Konstruktion mit inhärent sehr hohem Wankzentrum. Bei harter Kurvenfahrt klappte das Außenrad unter die Karosserie ein und das Fahrgestell bockte sich selbst auf, blieb manchmal sogar aufgebockt, nachdem der Fahrer das Lenkrad wieder gerade gestellt hatte. Das ist die Extremversion des Zielkonflikts, der in jeder Wankzentrums-Entscheidung steckt: Niedrigeres RC bedeutet mehr Karosserieneigung, die mit Federn zu bewältigen ist; höheres RC bedeutet weniger Neigung, aber eine wachsende Jacking-Tendenz, auf die man achten muss.
Wankzentrumswanderung: Es ist kein fester Punkt
Ein bei statischer Fahrhöhe berechnetes Wankzentrum ist nur eine Momentaufnahme. Während die Aufhängung durch Einfedern, Ausfedern und Karosserieneigung läuft, wandert der IC jeder Seite unabhängig – und weil das RC dort liegt, wo sich die Aufstandsfläche-zu-IC-Linien beider Seiten kreuzen, wandert auch es. Insbesondere während der Karosserieneigung bewegen sich äußerer und innerer Momentanpol in entgegengesetzte Richtungen, sodass sich die beiden Wankzentrumslinien an einem merklich anderen Punkt kreuzen können als in Ruhe.
Fahrwerksabstimmer im Fahrwerksabstimmungs-Thread des Forums hpacademy.com kommen auf eine praktische Faustregel: Man will im Allgemeinen, dass das Wankzentrum mit der Fahrhöhe steigt und fällt (es bietet einen Weg, die Fahrbalance über Fahrhöhe/Rake zu verschieben), aber man will minimieren, wie weit es seitlich wandert, wenn das Auto wankt. Große seitliche Wanderung macht das Wankverhalten des Autos inkonsistent und von Kurve zu Kurve schwerer vorhersagbar – für die meisten Konstrukteure ist das ein größeres praktisches Anliegen als die statische RC-Höhenzahl selbst.
Starrachse gegenüber Einzelradaufhängung
Das obige Jacking-Problem betrifft speziell die Einzelradaufhängung, bei der sich jede Seite für sich bewegen kann. Eine Starrachse hat diesen Ausfallmodus nicht – beide Räder sind durch das Achsrohr starr verbunden, sodass eine Seite nicht unabhängig von der anderen unter die Karosserie einklappen kann. Das bedeutet, dass das Wankzentrum einer Starrachse deutlich höher liegen kann, ohne Jacking einzuführen.
Laut Mees’ Erklärung liegen Starrachs-Wankzentren typischerweise etwa 3–4-mal höher als die einer vergleichbaren Einzelradaufhängung. Betrachten Sie das als Arbeitsschätzung eines Ingenieurs aus einem technischen Artikel, nicht als Branchenstandardzahl – das genaue Verhältnis hängt stark von der konkreten Achs- und Federgeometrie ab.
Momentanpol und Wankzentrum im direkten Vergleich
| Momentanpol (IC) | Wankzentrum (RC) | |
|---|---|---|
| Was er darstellt | Virtueller Drehpunkt der Aufhängung einer Seite in einem gegebenen Augenblick | Punkt, an dem die seitliche Kurvenkraft in die gefederte Masse eingeleitet wird |
| Wie man ihn findet | Schnittpunkt der verlängerten Querlenker-Mittellinien | Linie vom IC zur Aufstandsfläche, geschnitten mit der Fahrzeugmittellinie |
| Wandert er mit dem Federweg? | Ja, kontinuierlich | Ja – sowohl Höhe (Einfedern/Ausfedern) als auch Seitenlage (Wanken) |
| Hauptverwendung in der Konstruktion | Sturzgewinn, Spurweitenänderung, Kinematik | Wankmomentenarm, Jacking-Verhalten, Fahrbalance vorn/hinten |
| Ein wichtiger Vorbehalt | Es gibt zwei Definitionen – das kraftbasierte Wankzentrum der SAE ist nicht immer derselbe Punkt wie das geometrische/kinematische, das die meisten Konstrukteure von Hand berechnen |
Warum das für Gelenkkopf-Aufhängungen wichtig ist
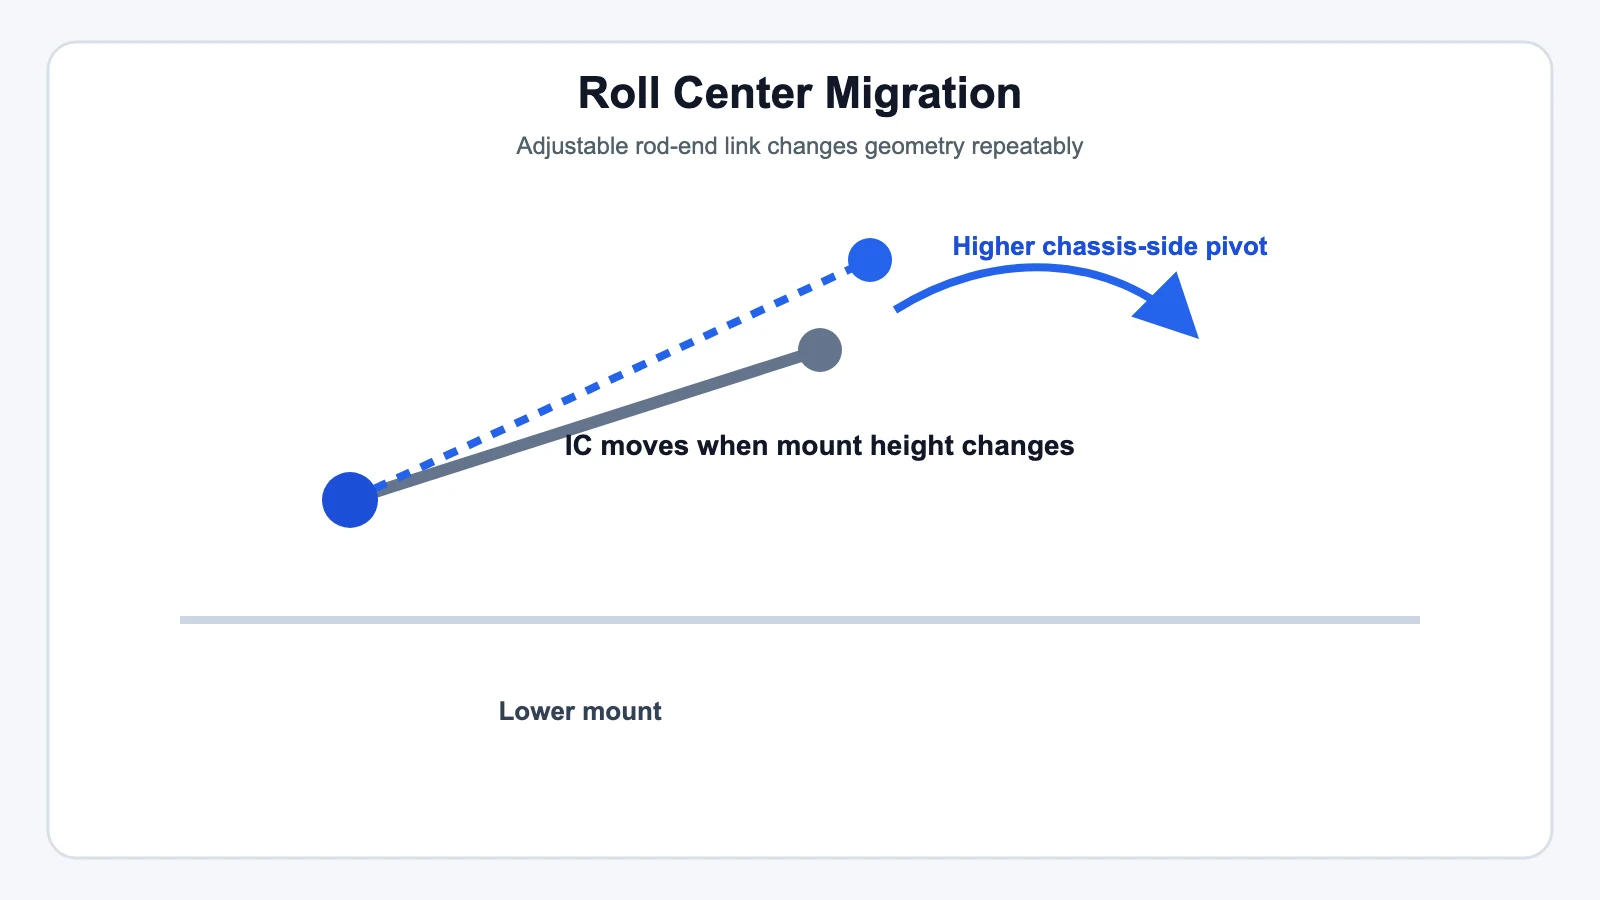
Jedes Mal, wenn ein Gelenkkopf, ein Heim-Gelenk oder ein einstellbarer Lenker den Montagewinkel eines Querlenkers ändert, verschiebt er den Momentanpol dieser Seite – und damit das Wankzentrum. Das ist der gesamte Mechanismus hinter der Wankzentrums-Abstimmung mit Aufhängungen mit einstellbaren Lenkern, eine eigene, praktischere Frage als die hier behandelten Konzepte.
Weiterführende Lektüre: Ihr Fahrzeug abstimmen: Rollzentrumshöhe mit Gelenkköpfen einstellen